Tutorials
目的ごとの手順です.多くは目的,前提,所要,結果,次へ,の順に書いています.labelの意味は 状態label にあります.
flowchart LR
  A["収集<br/>teleop"] --> B["検査<br/>check-dataset"]
  B --> C["学習<br/>lerobot-train"]
  C --> D["推論<br/>roboloom infer"]
  D --> E["評価<br/>label"]
  E --> F["介入しながら収集<br/>policy_teleop"]
  F --> B
はじめの一歩
-
examples/mockで起動,記録,検査を一周する.
-
自分のfollowerのclassとtemplateで,模擬の腕を動かす.
Rakuda2
順番は Rakuda2の道筋 にあります.
-
設定を作り,portを読み,torqueを切って経路を一周する.
-
零点,可動域,重力modelを測り,leaderの補償を調整する.
-
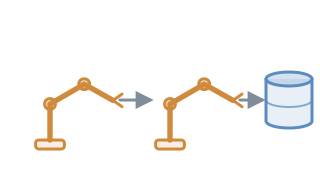
leaderで動かし,RealSenseとDIGITと一緒に記録する.
方策
-
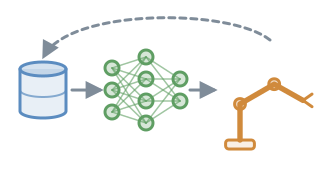
検査,LeRobotで学習,推論,成否の記録までを通す.
-
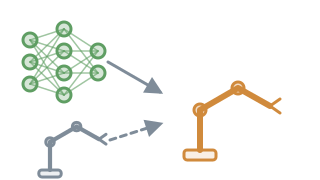
方策の途中でleaderに代わり,介入した行を区別して記録する.
-
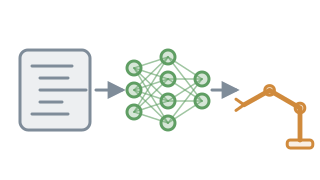
見本のchunk_mlp.pyを模擬の記録で学習し,inferで動かす.
開発中の機体
PiPER+Pikaの順番は PiPER+Pikaの道筋 にあります.機体を立ち上げる段階は,どのrobotも 同じ順 です.
-
roboloom setupで機器を特定し,ゆるい設定で初めての遠隔操作をする. -
模擬のPika SenseとIKで記録し,LeRobotの方策で動かす.
-
robotなしでSenseを手に持って集め,学習用に変換する.